

So wählen Sie den richtigen Servo-Linearantrieb aus: Ein umfassender Leitfaden auf der Grundlage von Schub- und Drehzahlanforderungen
Die Auswahl der richtigen Linearantriebslösung kann eine große Herausforderung sein. Bei der Vielzahl der auf dem Markt erhältlichen Produkte – von kompakten Mini-Linearantrieb bis hin zu hochbelastbaren industriellen Systemen – Käufer haben oft Schwierigkeiten, ihre Leistungsanforderungen mit der richtigen Technologie in Einklang zu bringen. Die beiden wichtigsten Parameter sind Schubkraft (Kraft) und Geschwindigkeit. Dieser Leitfaden führt Sie Schritt für Schritt durch die Auswahllogik, von langsam laufenden Gleichstrom-Antrieben bis hin zu schnellen Präzisionsantrieben Schiebemodul Systeme, damit Sie vermeiden können, zu viel zu bezahlen oder Ihre Ausrüstung mit zu geringen Spezifikationen auszustatten.
Stufe 1: Niedrige Geschwindigkeit, mäßige Kraft – DC-Linearantriebe (bis zu ca. 2 mm/s)
Wenn Ihre Anwendung eine Axialkraft von etwa 2000 N bei einer Geschwindigkeit von 2 mm/s oder weniger, ein Standard Gleichstrom-Linearantrieb ist fast immer die beste Wahl. Diese Antriebe werden in der Regel mit 12 V oder 24 V Gleichstrom betrieben und verfügen über einen bürstenbehafteten oder bürstenlosen Motor, der über ein Getriebe eine Trapezgewindespindel (ACME-Spindel) antreibt.
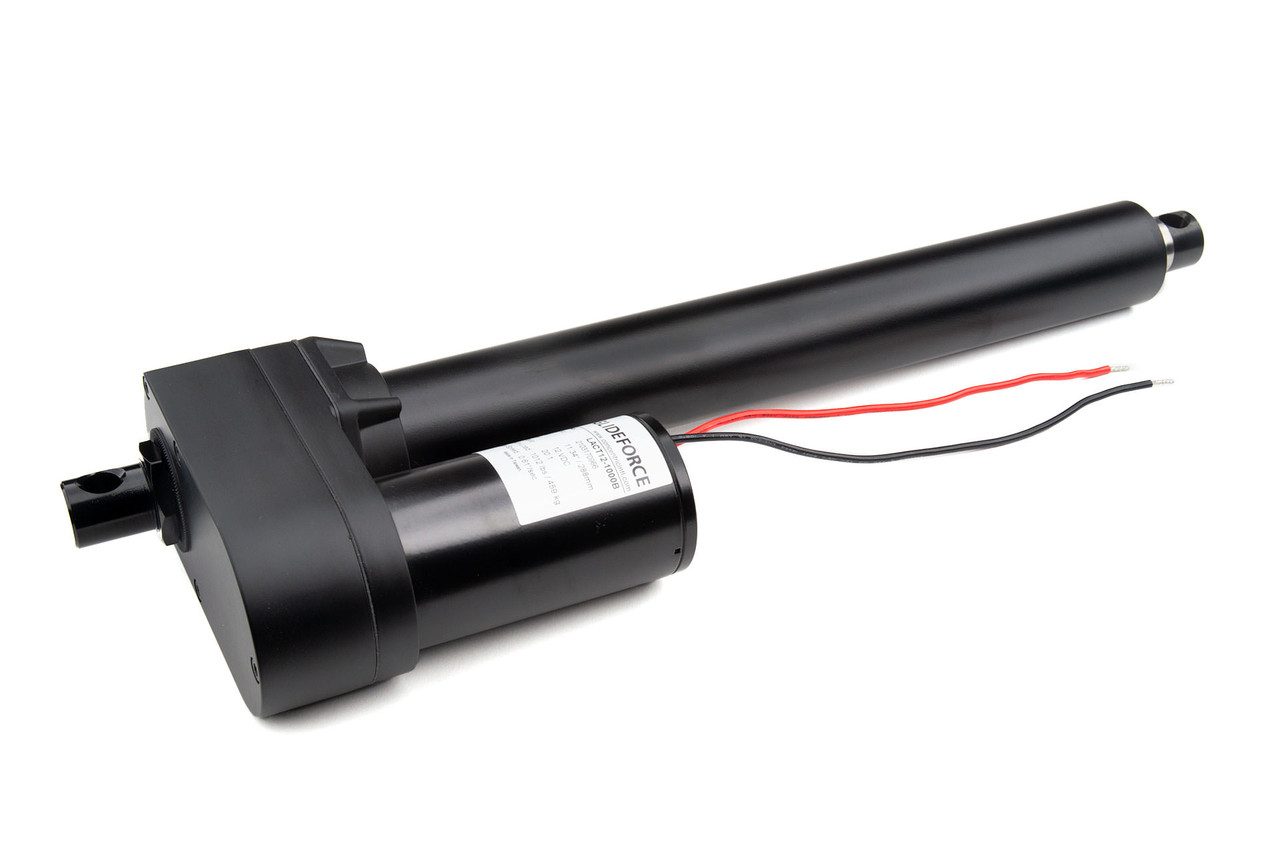
Ein typischer Mini-Linearantrieb In dieser Kategorie bieten sie mehrere deutliche Vorteile. Erstens lassen sie sich dank Gleichstromversorgung direkt in batteriebetriebene oder fahrzeugbasierte Systeme integrieren – man denke beispielsweise an Solartracker, landwirtschaftliche Maschinen, Krankenhausbetten oder Liegesessel. Zweitens sind sie kompakt, versiegelt (viele verfügen über die Schutzklassen IP65 oder IP66) und nahezu wartungsfrei. Drittens sind sie äußerst kostengünstig; ein hochwertiges 2000-N-Gerät kostet nur einen Bruchteil dessen, was ein vergleichbares industrielles System kosten würde.
Der Nachteil ist die Geschwindigkeit. Da das Übersetzungsverhältnis hoch sein muss, um mit einem kleinen Gleichstrommotor eine Schubkraft von 2000 N zu erzeugen, bleibt die Ausgangsgeschwindigkeit gering – in der Regel zwischen 1 und 5 mm/s. Für Anwendungen wie Höhenverstellung, Fensteröffnung oder Ventilsteuerung ist dies völlig ausreichend. Behalten Sie einfach die goldene Regel im Hinterkopf: Halten Sie die Geschwindigkeit von Gleichstrom-Aktuatoren bei 2 mm/s oder darunter, wenn Sie sie nahe ihrer Nennkapazität von 2000 N belasten., andernfalls überhitzt sich der Motor und die Schraube nutzt sich vorzeitig ab.

Stufe 2: Mittlere Geschwindigkeit, höhere Beanspruchung – Wechselstrom-Linearantriebe (5 mm/s und mehr)
Sobald deine Geschwindigkeitsanforderung über 5 mm/s, stößt die Gleichstromtechnik an ihre Grenzen. Bei diesen Drehzahlen muss der Motor deutlich schneller drehen, um die gleiche Kraft zu erzeugen, und die kleinen Gleichstromkommutatoren sind einfach nicht in der Lage, die entstehende Wärme abzuleiten. An dieser Stelle kommt ein Elektrischer Linearantrieb mit Wechselstrom übernimmt.
AC-Antriebe verwenden einen Einphasen- oder Dreiphasen-Induktionsmotor, der grundsätzlich besser für den kontinuierlichen Hochgeschwindigkeitsbetrieb geeignet ist. Diese Motoren vertragen Dauerbelastungen, laufen kühler und lassen sich nahtlos in industrielle Stromversorgungen integrieren. Wechselstrom-Linearantriebe erreichen üblicherweise Geschwindigkeiten im Bereich von 5–20 mm/s bei Schubkräften von 500 N bis zu 10.000 N oder mehr.
Zu den typischen Anwendungsbereichen zählen industrielle Türsysteme, die Spannungsregelung bei Förderbändern, die Klappensteuerung und Fördertechnik. Zu beachten ist jedoch, dass Wechselstrom-Stellantriebe größer, schwerer und in der Regel teurer sind als ihre Gleichstrom-Pendants. Außerdem benötigen sie Netzstrom, weshalb sie für mobile oder batteriebetriebene Geräte ungeeignet sind. Wenn Sie den Begriff schneller Linearantrieb In Industriekatalogen bezieht sich dieser Begriff meist auf diese Kategorie mit Wechselstromversorgung.
Stufe 3: Hohe Geschwindigkeit, hohe Kraft – Elektrozylinder (20 mm/s und mehr)
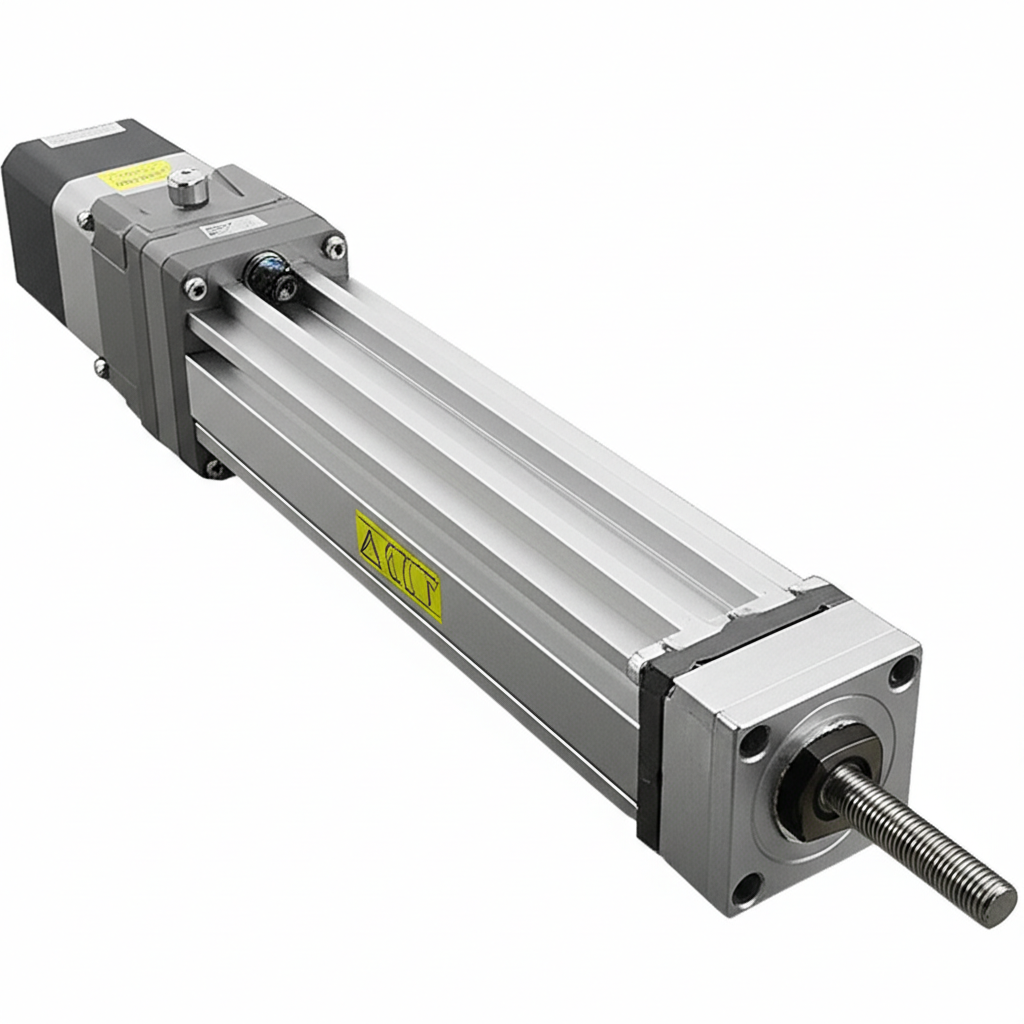
Wenn Ihre Geschwindigkeitsanforderung über 20 mm/s, sind Schraubenantriebe mit Standard-Trapezgewinde nicht mehr effizient. An dieser Stelle müssen Sie auf einen Elektrozylinder angetrieben durch einen Servomotor und eine Präzisions- Kugelumlaufspindel.
Die Kugelumlaufspindel ist das entscheidende Unterscheidungsmerkmal. Im Gegensatz zu Trapezgewindespindeln wandeln Kugelumlaufspindeln die Drehbewegung durch rollende Kugeln statt durch Gleitreibung in eine lineare Bewegung um. Dies bietet drei wesentliche Vorteile:
- Wirkungsgrad über 90% — das heißt, ein größerer Teil der Motorleistung wird in Schub umgewandelt und ein geringerer Teil geht als Abwärme verloren
- Geschwindigkeiten von 20–500 mm/s oder mehr und dabei immer noch Tausende Newton ausübt
- Präzisionspositionierung — Kugelumlaufspindeln werden mit engen Toleranzen gefertigt und ermöglichen in Verbindung mit einem Servoantrieb und einem Encoder eine wiederholgenaue Positionierung innerhalb von ±0,02 mm
A Servo-Linearantrieb Geräte dieser Art sind die Arbeitspferde der modernen Automatisierung: Pressen, Spannen, Dosieren, Schweißen, Prüfen und Roboter-Endeffektoren – sie alle sind auf sie angewiesen. Sie akzeptieren Impuls- oder Busbefehle (EtherCAT, CANopen, Modbus) und lassen sich daher problemlos in SPS-gesteuerte Produktionslinien integrieren.
Stufe 4: Extreme Geschwindigkeit bei hoher Wiederholgenauigkeit – Gleitmodule (über 1000 mm/s)
Für die anspruchsvollsten Anwendungen – Drehzahlen über 1000 mm/s ohne Lastbeschränkung und bei strengen Anforderungen an die Wiederholgenauigkeit—selbst elektrische Kugelumlaufspindelzylinder stoßen an ihre mechanischen Grenzen. Die kritische Drehzahl der Spindel (der Punkt, an dem die Spindel ins Schwingen gerät) macht ultrahochgeschwindige Spindelantriebe unpraktikabel. Die Lösung ist die Schiebemodul, auch bekannt als Linearmotor-Tisch oder Linearmodul.
Gleitmodule ersetzen die Schraube vollständig. Je nach Bauart kommen dabei Linearmotoren, Zahnriemen oder magnetische Antriebssysteme zum Einsatz, die auf Linearführungen laufen. Diese Architektur bietet folgende Vorteile:
- Geschwindigkeiten von 1.000 mm/s bis zu 5.000 mm/s oder mehr — 50- bis 100-mal schneller als ein Gleichstromaktuator
- Wiederholgenauigkeit von ±0,005 mm bis ±0,01 mm, unverzichtbar für die Halbleiterfertigung, die Laserbearbeitung, den 3D-Druck und die Hochgeschwindigkeits-Bestückung
- Lange Züge — leicht über 1–3 Meter, ohne die Probleme mit Durchbiegung und Vibrationen, die bei langen Schrauben auftreten
- Kein Spiel und kein Verschleiß bei Varianten mit direktangetriebenem Linearmotor
Kurzanleitung zur Auswahl
| Geschwindigkeitsanforderung | Empfohlene Lösung | Typische Schubkraft | Präzision |
|---|---|---|---|
| ≤ 2 mm/s (z. B. 2000 N) | Gleichstrom-Linearantrieb | 500–12.000 N | ±0,5 mm |
| 5 mm/s und mehr | Elektrischer Linearantrieb mit Wechselstrom | 500–10.000 N | ±0,2 mm |
| 20 mm/s und mehr | Elektrozylinder (Servo + Kugelumlaufspindel) | 100–50.000 N | ±0,02 mm |
| 1000 mm/s+, Wiederholgenauigkeit erforderlich | Gleitmodul / Lineartisch | Leichte bis mittlere Belastung | ±0,005 mm |
Schlussfolgerung
Die Hierarchie ist klar: Niedrige Drehzahlen und hoher Schub sprechen für Gleichstromantriebe; mittlere Drehzahlen erfordern Wechselstrommotoren; ab 20 mm/s sind elektrische Zylinder mit Kugelumlaufspindel erforderlich; und 1000 mm/s bei hohen Wiederholgenauigkeitsanforderungen erfordern nichts Geringeres als ein Gleitmodul Das wird reichen. Indem Sie Ihre Anforderungen an Schub und Drehzahl auf die richtige Technologiestufe abstimmen, gewährleisten Sie einen zuverlässigen Betrieb, eine lange Lebensdauer und die niedrigsten Gesamtbetriebskosten. Ganz gleich, ob Sie ein kompaktes Mini-Linearantrieb für eine einzelne Verstellachse oder eine komplette Hochgeschwindigkeits- lineare Bewegung Wenn es um Präzisionsautomatisierung geht, sollten Sie Ihre Entscheidung von den Leistungsdaten leiten lassen – und nicht vom Produktmarketing.

Einen Kommentar hinterlassen